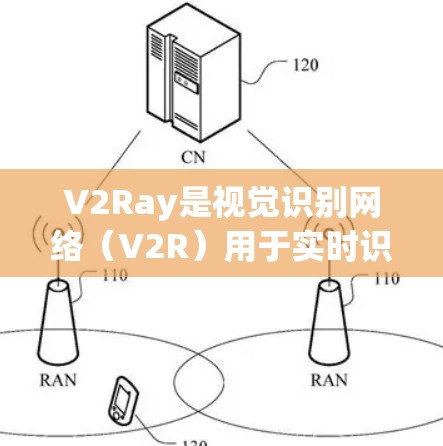
以下是对V2Ray节点连接服务的详细分析: 节点连接服务的核心功能 连接V2R和V2I设备:节点连接服务负责将V2R设备与V2I设备(如摄像头、激光雷达等)连接起来,实现数据的实时传输。 数据传输:V2R设备通过节点连接服务发送识别结果或图像数据到V2I设备上,确保实时传输。 节点连接服务的技术实现 通信协议:节点连接可能使用TCP/IP协议,支持 wireline(以太网)和 wireless(Wi-Fi)通信,确保数据的高效传输。 数据传输方式:数据可能分为两种形式:图像数据(如视频流)和目标识别结果(如坐标、姿态、轨迹等)。 设备模块和接口的设计 V2R设备:需要特定的接口,如摄像头、激光雷达等,用于接收数据。 V2I设备:需要兼容性好的接口,如摄像头、激光雷达,用于发送数据。 接口设计:接口设计需要考虑兼容性和高效性,确保设备间数据交换的顺畅。 数据处理与传输 数据处理:V2R会将识别结果或数据处理后发送给V2I设备,可能包括目标识别、姿态估计、轨迹跟踪等步骤。 数据处理方式:处理后的数据可能需要去噪、校正等步骤,以确保数据的准确性。 测试和验证 测试阶段:在实验室或试运行环境中进行,确保网络连接和数据传输正常。 验证阶段:通过实际应用,如自动驾驶或工业机器人,验证节点连接的服务实用性。 未来的扩展与改进 未来扩展:可能支持更多类型的设备,如更高分辨率的传感器,或更复杂的应用场景,如多目标检测或实时调整。 未来改进:可能考虑边缘计算,将部分计算资源移到V2I设备,以提高效率。 V2Ray节点连接服务是将V2R和V2I设备连接起来,实现实时的视觉识别和信息传递,涉及设备设计、通信协议、数据处理和测试验证,未来可能扩展到更多设备类型和应用场景,同时考虑边缘计算以提高效率。...
以下是对V2Ray节点连接服务的详细分析:
节点连接服务的核心功能
- 连接V2R和V2I设备:节点连接服务负责将V2R设备与V2I设备(如摄像头、激光雷达等)连接起来,实现数据的实时传输。
- 数据传输:V2R设备通过节点连接服务发送识别结果或图像数据到V2I设备上,确保实时传输。
节点连接服务的技术实现
- 通信协议:节点连接可能使用TCP/IP协议,支持 wireline(以太网)和 wireless(Wi-Fi)通信,确保数据的高效传输。
- 数据传输方式:数据可能分为两种形式:图像数据(如视频流)和目标识别结果(如坐标、姿态、轨迹等)。
设备模块和接口的设计
- V2R设备:需要特定的接口,如摄像头、激光雷达等,用于接收数据。
- V2I设备:需要兼容性好的接口,如摄像头、激光雷达,用于发送数据。
- 接口设计:接口设计需要考虑兼容性和高效性,确保设备间数据交换的顺畅。
数据处理与传输
- 数据处理:V2R会将识别结果或数据处理后发送给V2I设备,可能包括目标识别、姿态估计、轨迹跟踪等步骤。
- 数据处理方式:处理后的数据可能需要去噪、校正等步骤,以确保数据的准确性。
测试和验证
- 测试阶段:在实验室或试运行环境中进行,确保网络连接和数据传输正常。
- 验证阶段:通过实际应用,如自动驾驶或工业机器人,验证节点连接的服务实用性。
未来的扩展与改进
- 未来扩展:可能支持更多类型的设备,如更高分辨率的传感器,或更复杂的应用场景,如多目标检测或实时调整。
- 未来改进:可能考虑边缘计算,将部分计算资源移到V2I设备,以提高效率。
V2Ray节点连接服务是将V2R和V2I设备连接起来,实现实时的视觉识别和信息传递,涉及设备设计、通信协议、数据处理和测试验证,未来可能扩展到更多设备类型和应用场景,同时考虑边缘计算以提高效率。
 依依